
01
带架构的 JSON 机器人顺序
交换格式(版本 1)包含项目、重新计算的托盘解、工作站参数,以及含抓取和放置 TCP 位姿的顺序。坐标为以 0.05 mm 为单位的整数,角度以度为单位。文件结构有文档说明;一个程序最多容纳 1,000 个纸箱。
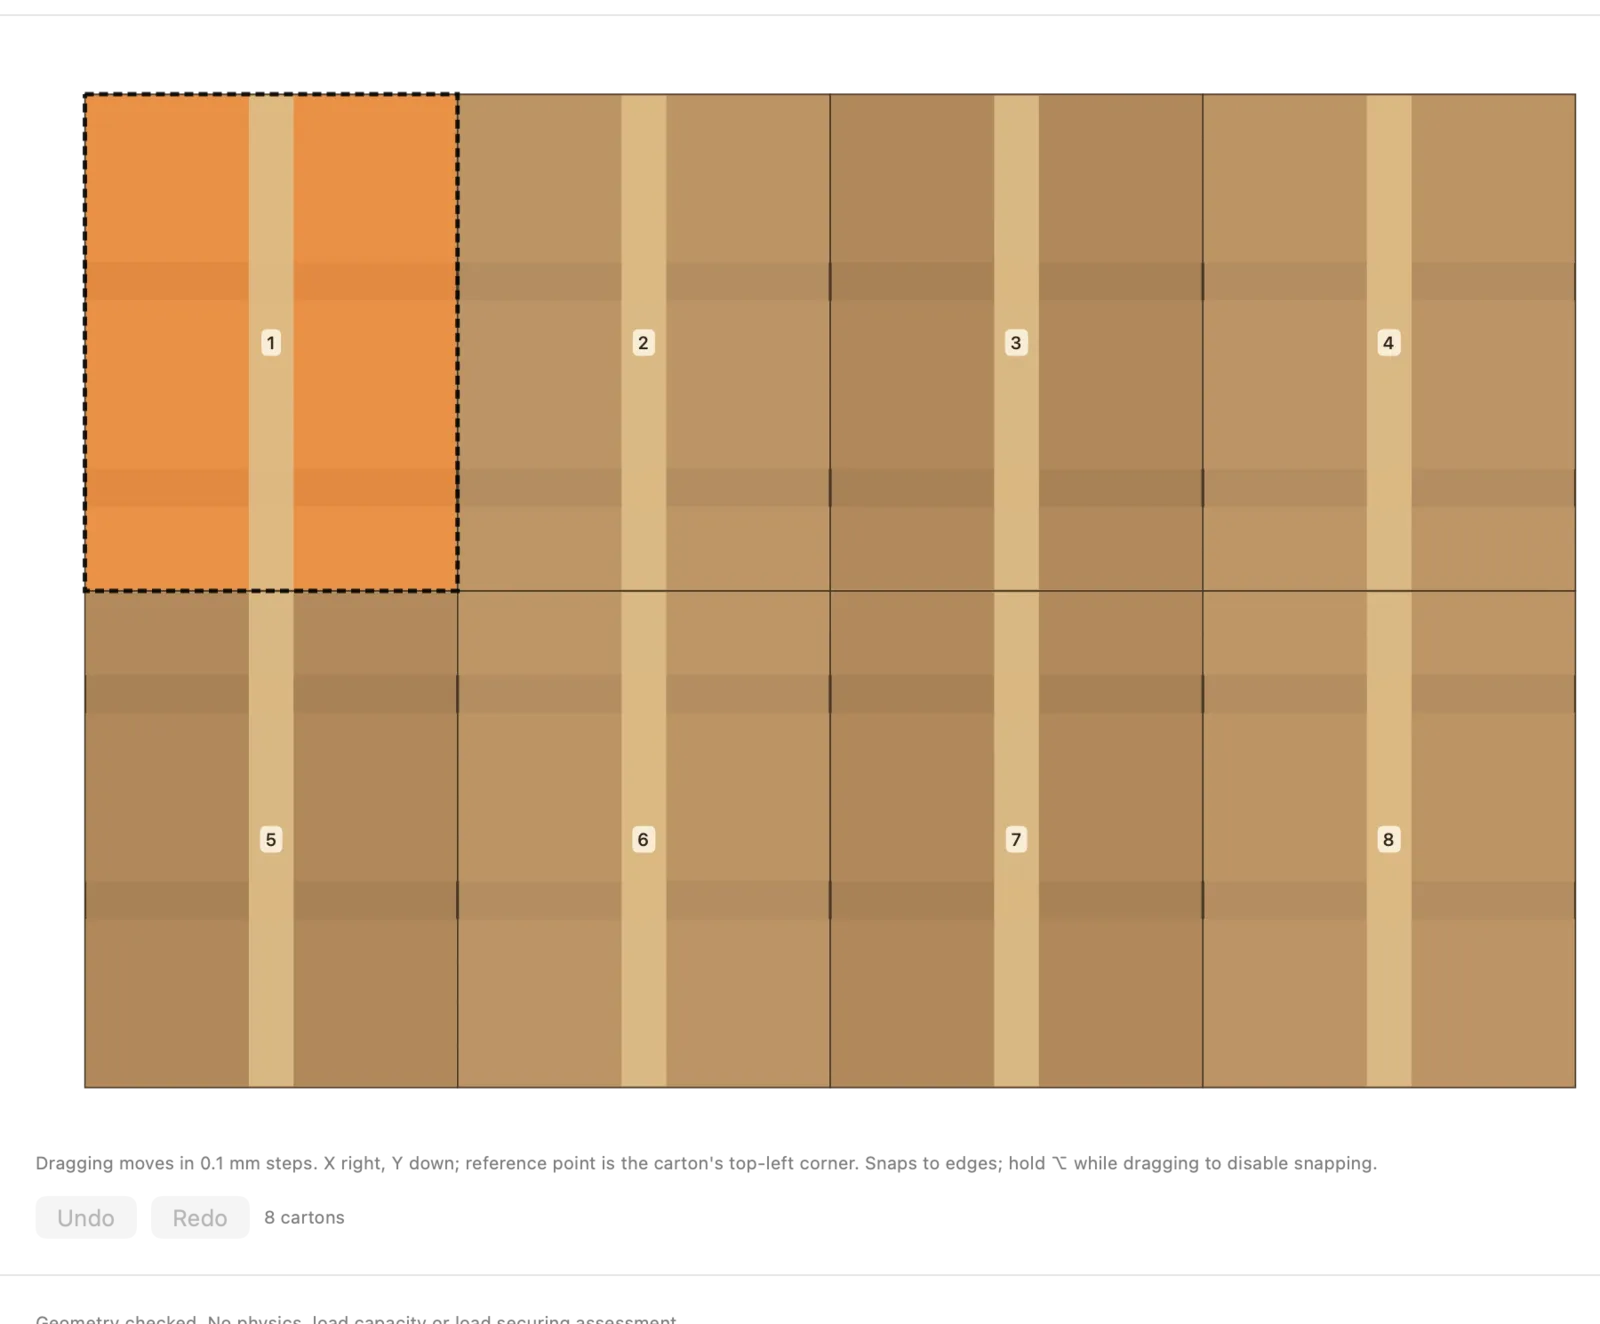
示例:1,200 × 800 mm 上放 400 × 300 mm 的纸箱,每层 8 个——每层八个抓放步骤,顺序取决于机器人所在侧。
面向机器人集成商和自动化工程师
JetPallet 计算层布局图,进行几何检查,并将其转换为笛卡尔顺序:每个纸箱的抓取点和放置点,以带架构的 JSON 或以毫米为单位的 CSV 步骤表输出。控制器程序仍由你来写——但依据的是可追溯的数据。
你最终得到的
在许多项目中,托盘方案以 PDF、草图或电子表格的形式送到调试现场。坐标被重新录入,旋转要发邮件询问,层间隔板被遗忘。每换一种纸箱尺寸,同样的循环又重来一遍。
真正有用的不是又一个用户界面,而是一种清晰的交换格式:明确的单位、固定的坐标系、有文档的顺序——以及坦白说明哪些已检查、哪些没有。
工作流程
输入纸箱尺寸、重量、托盘和高度限制。JetPallet 搜索网格、块式、风车式、五块式和 L 方法方案,并独立检查每一层。层编辑器允许你手动调整方案。
在机器人对话框中设置托盘位置、供料位置、抓手、机器人所在侧(前、后、左、右),以及最多 20 个以轴对齐长方体表示的障碍物。
JetPallet 计算放置顺序和路径段,并对照工作空间、障碍物和已放置的纸箱进行检查。如果某一步失败,规划会以碰撞消息终止,而不是写出不完整的文件。
顺序导出为 JSON 或 CSV,几何导出为 STEP、COLLADA、OBJ、USDZ、DXF 或 IGES。由你的后处理器或控制器软件读取数据——实际工作站的验收仍由你负责。
详细介绍
01
交换格式(版本 1)包含项目、重新计算的托盘解、工作站参数,以及含抓取和放置 TCP 位姿的顺序。坐标为以 0.05 mm 为单位的整数,角度以度为单位。文件结构有文档说明;一个程序最多容纳 1,000 个纸箱。
示例:1,200 × 800 mm 上放 400 × 300 mm 的纸箱,每层 8 个——每层八个抓放步骤,顺序取决于机器人所在侧。
02
适用于读取表格的控制器:每个纸箱一行,包括步骤、层、纸箱编号、以毫米为单位的抓取和放置位置以及旋转角度。无论语言设置如何,毫米都使用小数点,UTF-8 无 BOM,CRLF 换行。
03
一次抓取可将 2 至 24 个纸箱作为无间隙的块抓取,受抓手长度、抓手宽度和最大总载荷限制。如果某个块未通过检查,就拆分为单件抓取。层间隔板会连同其位置以及放在哪一步之前出现在顺序中。
04
当工作站需要特定排列时——例如抓手进入方向、标签位置——可以在层编辑器中移动和旋转纸箱。导出前,JetPallet 会再次检查编辑过的层。
05
将装好的托盘导出为 STEP(AP214)、COLLADA、带 MTL 的 OBJ、USDZ、DXF(每个托盘层一个图层)和 IGES,包括实际的层、超出边缘和层间隔板。在 STEP 和 COLLADA 中,托盘是带托盘面尺寸的外包络;OBJ、USDZ 和 IGES 则显示 3D 视图中的示意托盘木板。
06
App 提供四个快捷指令操作——计算托盘、打开项目、生成 PDF 报告、规划 ERP 订单——以及 AppleScript 命令,例如用于计算托盘。ERP 或 WMS 的订单以 JSON 交换:你可以在 App 中通过菜单导入,也可以交给快捷指令处理。对你的流程有疑问?请通过联系页面联系我们。
问题
不会。JetPallet 提供经过检查的笛卡尔顺序,格式为 JSON 或 CSV。你的后处理器或控制器软件将其转换为特定机器人控制器的程序。没有针对特定厂商的驱动程序。
在 JSON 顺序中是以 0.05 mm 为单位的整数,除以 20 即得毫米。CSV 步骤表直接使用毫米,带小数点。
在 App 内可以:快捷指令有四个操作(计算托盘、打开项目、生成 PDF 报告、规划 ERP 订单),AppleScript 有三个命令(计算托盘、导出报告、规划 ERP 订单)。对于 PDF 报告或 ERP 结果等文件,推荐使用快捷指令。机器人顺序本身在 App 中生成。
JetPallet 是适用于 macOS 15 或更高版本的 Mac App。导出的文件是文本和标准格式,可在任何系统上处理。
延伸阅读
在写下一行控制器代码之前,先计算方案、描述工作站并查看顺序。JetPallet 免费 14 天,之后每年 USD 99。
免费 14 天 · 之后 USD 99/年