
01
スキーマ付きJSONのロボット動作順序
交換形式(バージョン1)には、プロジェクト、新たに再計算したパレットの解、セルのパラメータ、ピックとプレースのTCP姿勢を含む動作順序が入っています。座標は0.05 mm単位の整数、角度は度です。ファイル構造は文書化されており、1つのプログラムで最大1,000カートンを扱えます。
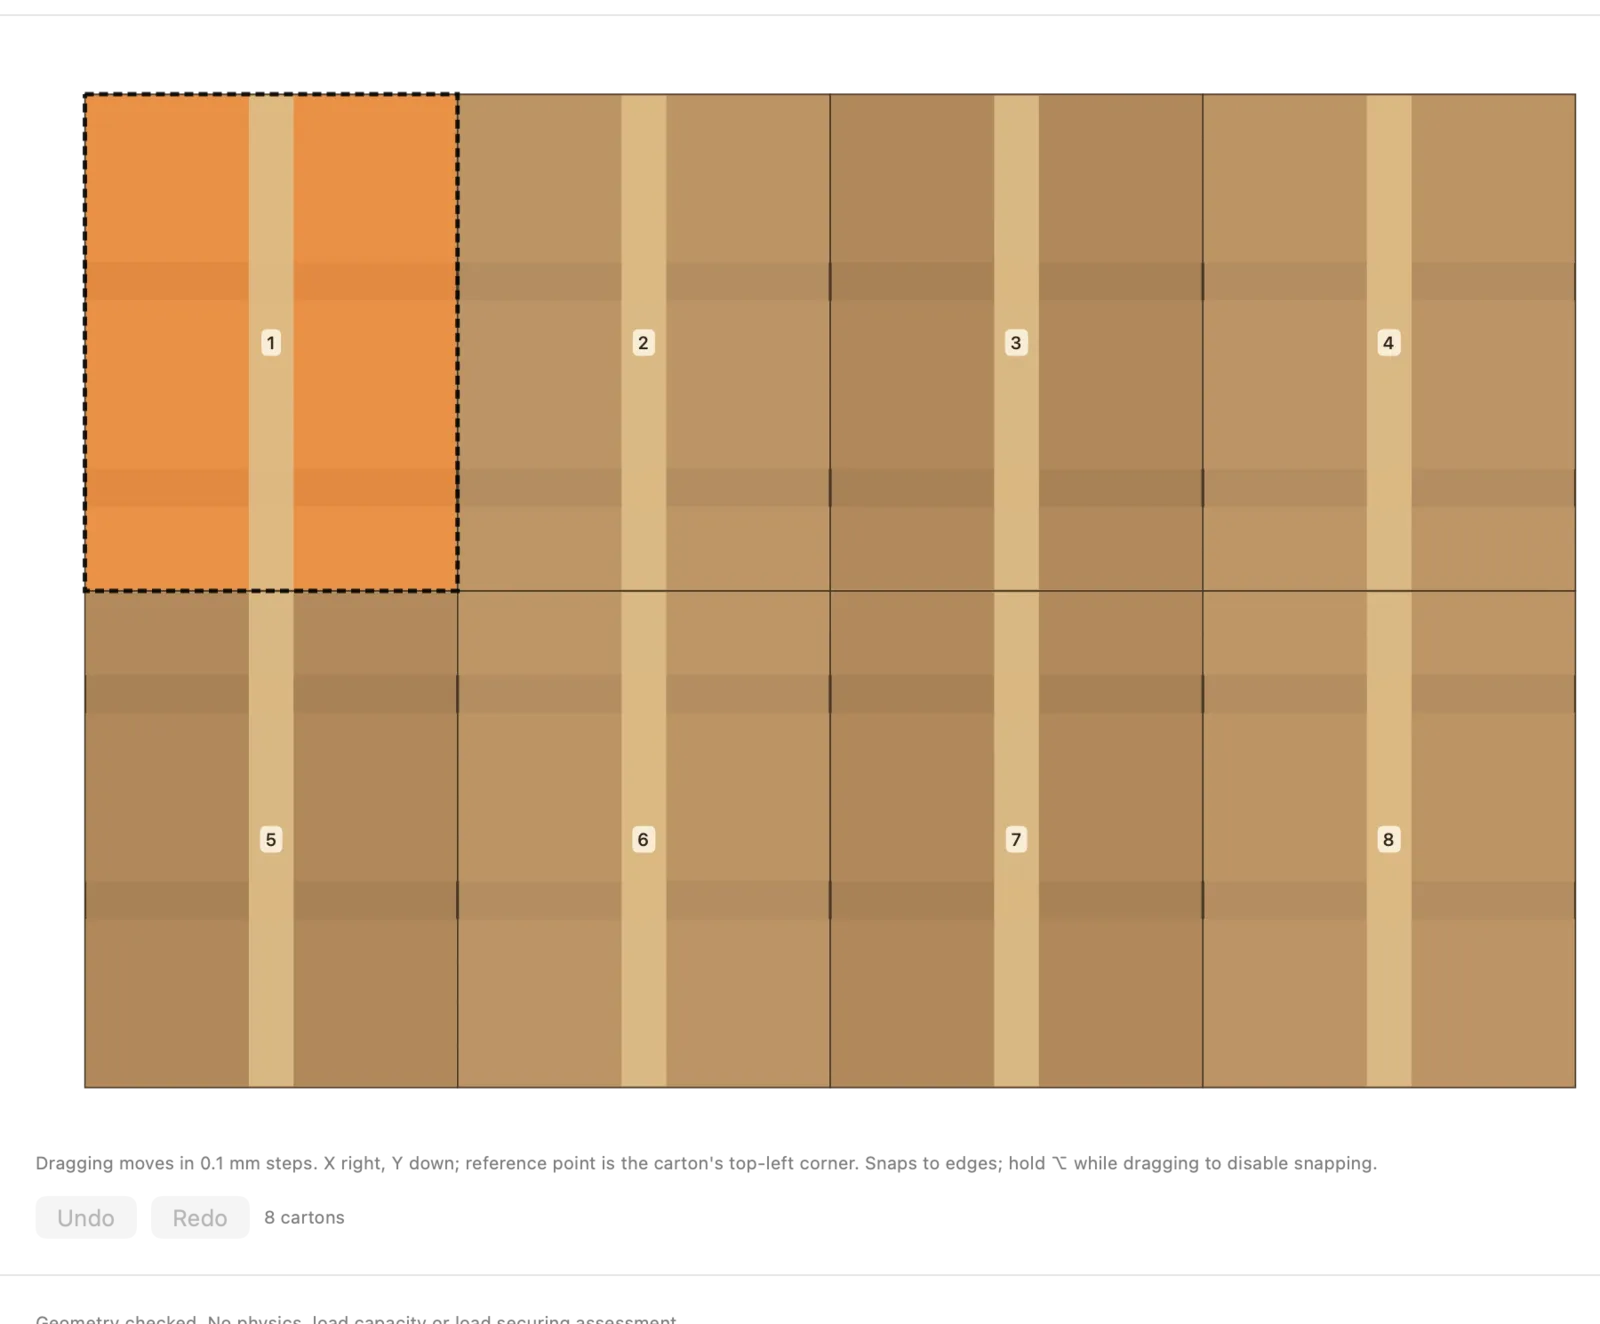
例:1,200 × 800 mmに400 × 300 mmのカートンなら1段8カートン。1段あたり8回のピック&プレースを、ロボットの配置側に応じた順序で行います。
ロボットインテグレーター・自動化エンジニア向け
JetPalletは段配置図を計算し、幾何学的にチェックして、直交座標系の動作順序に変換します。すべてのカートンのピック位置とプレース位置を、スキーマ付きのJSON、またはミリ単位のCSVステップ表として出力します。コントローラーのプログラムはこれまでどおりご自身で書きますが、根拠をたどれるデータから作成できます。
得られるもの
多くのプロジェクトでは、パレットパターンがPDF、スケッチ、表計算の形で立ち上げ現場に届きます。座標は手で打ち直され、回転はメールで問い合わせられ、層間シートは忘れられます。新しいカートンサイズのたびに同じことが繰り返されます。
役に立つのは、新たなユーザーインターフェイスではなく、明確な交換形式です。単位が明示され、座標系が固定され、順序が文書化されていること。そして、何をチェックし、何をチェックしていないかがはっきり書かれていること。
作業の流れ
カートンの寸法、重量、パレット、高さ制限を入力します。JetPalletはグリッド、ブロック、ピンホイール、5ブロック、L字パターンを探索し、各段を個別にチェックします。段エディタでパターンを手作業で調整することもできます。
ロボットのダイアログで、パレットの位置、搬入位置、グリッパー、ロボットの配置側(前、後、左、右)、軸に平行な直方体として最大20個の障害物を設定します。
JetPalletは配置の順序と経路の区間を求め、作業領域、障害物、配置済みのカートンに対してチェックします。いずれかのステップが失敗すると、不完全なファイルを書き出すのではなく、衝突メッセージを出して計画を中止します。
動作順序はJSONまたはCSV、形状はSTEP、COLLADA、OBJ、USDZ、DXF、IGESで書き出します。ポストプロセッサーやコントローラーのソフトウェアがデータを読み込みます。実際のセルの承認は、引き続きお客様の責任です。
詳細
01
交換形式(バージョン1)には、プロジェクト、新たに再計算したパレットの解、セルのパラメータ、ピックとプレースのTCP姿勢を含む動作順序が入っています。座標は0.05 mm単位の整数、角度は度です。ファイル構造は文書化されており、1つのプログラムで最大1,000カートンを扱えます。
例:1,200 × 800 mmに400 × 300 mmのカートンなら1段8カートン。1段あたり8回のピック&プレースを、ロボットの配置側に応じた順序で行います。
02
表を読み込むコントローラー向け:1カートン1行で、ステップ、段、カートン番号、ピック位置とプレース位置(mm)、回転角を出力します。言語設定にかかわらず小数点はピリオドのミリ単位、BOMなしのUTF-8、改行コードはCRLFです。
03
1回のつかみで2〜24カートンを、すき間のないブロックとして扱えます。上限はグリッパーの長さ、幅、最大総荷重で決まります。ブロックがチェックに通らない場合は、単独ピックに分割されます。層間シートは、その位置と、どのステップの前に置くかとともに動作順序に含まれます。
04
グリッパーの進入方向やラベルの位置など、セルが特定の配置を必要とする場合は、段エディタでカートンを移動・回転できます。JetPalletは書き出す前に、編集した段を再度チェックします。
05
積付け済みのパレットを、STEP(AP214)、COLLADA、MTL付きOBJ、USDZ、DXF(パレットの段ごとに1レイヤー)、IGESで書き出せます。実際の段、はみ出し、層間シートも含まれます。STEPとCOLLADAではパレットは天板寸法の外形として表現され、OBJ、USDZ、IGESでは3D表示と同じ簡略化したパレットの板が含まれます。
06
Appには4つのショートカットアクション(パレットを計算、プロジェクトを開く、レポートをPDFで作成、ERP注文を計画)と、パレットの計算などを行うAppleScriptコマンドがあります。ERPやWMSからの受注はJSONで交換します。Appのメニューから読み込むことも、ショートカットに渡すこともできます。業務フローについてご質問があれば、お問い合わせページからご連絡ください。
質問
いいえ。JetPalletが提供するのは、チェック済みの直交座標系の動作順序(JSONまたはCSV)です。ポストプロセッサーやコントローラーのソフトウェアが、それを特定のロボットコントローラー用のプログラムに変換します。メーカー別のドライバーはありません。
JSONの動作順序では0.05 mm単位の整数なので、20で割るとミリメートルになります。CSVステップ表では、小数点にピリオドを使ったミリメートルで直接表されます。
App内では可能です。ショートカットの4つのアクション(パレットを計算、プロジェクトを開く、レポートをPDFで作成、ERP注文を計画)と、AppleScriptの3つのコマンド(パレットの計算、レポートの書き出し、ERP注文の計画)があります。PDFレポートやERP結果などのファイルには、ショートカットの利用をおすすめします。ロボットの動作順序そのものはAppで生成します。
JetPalletはmacOS 15以降に対応したMac用Appです。書き出したファイルはテキストや標準形式なので、どのシステムでも処理できます。
あわせて読む
コントローラーのコードを1行書く前に、パターンを計算し、セルを定義し、動作順序を確認してください。JetPalletは14日間無料、その後は年額USD 99です。
14日間無料 · その後USD 99/年