JetPallet ทดลองใช้ฟรี

สำหรับผู้ติดตั้งระบบหุ่นยนต์และวิศวกรระบบอัตโนมัติ

จะนำรูปแบบพาเลทเข้าสู่เซลล์โดยไม่ต้องสอนหุ่นยนต์ทีละกล่องได้อย่างไร

JetPallet คำนวณแผนการวางชั้น ตรวจสอบทางเรขาคณิต และแปลงเป็นลำดับแบบคาร์ทีเซียน: จุดหยิบและจุดวางของทุกกล่อง เป็น JSON พร้อมสคีมา หรือเป็นตารางขั้นตอน CSV หน่วยมิลลิเมตร คุณยังต้องเขียนโปรแกรมคอนโทรลเลอร์เอง – แต่จากข้อมูลที่ตรวจสอบย้อนกลับได้

สิ่งที่คุณได้รับ

  • ลำดับหุ่นยนต์เป็นไฟล์ JSON (รูปแบบการแลกเปลี่ยน 1)
  • ตารางขั้นตอน CSV พร้อมพิกัดหยิบและวางเป็น mm
  • STEP, COLLADA, OBJ + MTL, USDZ, DXF และ IGES ของพาเลทที่บรรจุแล้ว
  • ตำแหน่งกล่องเป็น CSV หรือ JSON
  • รายงานการบรรจุและคำแนะนำการจัดเรียงแบบ PDF สำหรับการทดสอบระบบ
  • ผลลัพธ์ ERP เป็น JSON เรียกใช้จากคำสั่งลัดได้ด้วย

รูปแบบแทบไม่ใช่ส่วนที่ยาก การส่งต่อข้อมูลต่างหาก

ในหลายโปรเจกต์ รูปแบบพาเลทมาถึงขั้นตอนทดสอบระบบในรูป PDF ภาพร่าง หรือสเปรดชีต พิกัดถูกพิมพ์ซ้ำ การหมุนต้องถามกันทางอีเมล และแผ่นคั่นชั้นถูกลืม ทุกขนาดกล่องใหม่ต้องเริ่มวงจรเดิมอีกครั้ง

สิ่งที่ช่วยได้ไม่ใช่ส่วนติดต่อผู้ใช้อีกแบบ แต่เป็นรูปแบบการแลกเปลี่ยนข้อมูลที่ชัดเจน: หน่วยที่ระบุชัด ระบบพิกัดที่ตายตัว ลำดับที่มีเอกสารกำกับ – และการบอกตรง ๆ ว่าอะไรตรวจสอบแล้วและอะไรยังไม่ได้ตรวจสอบ

ปรับรูปแบบด้วยมือ
หน้าจอจริงของ JetPallet

ขั้นตอนการทำงาน

วิธีที่คุณทำงานกับ JetPallet

  1. 1

    คำนวณรูปแบบ

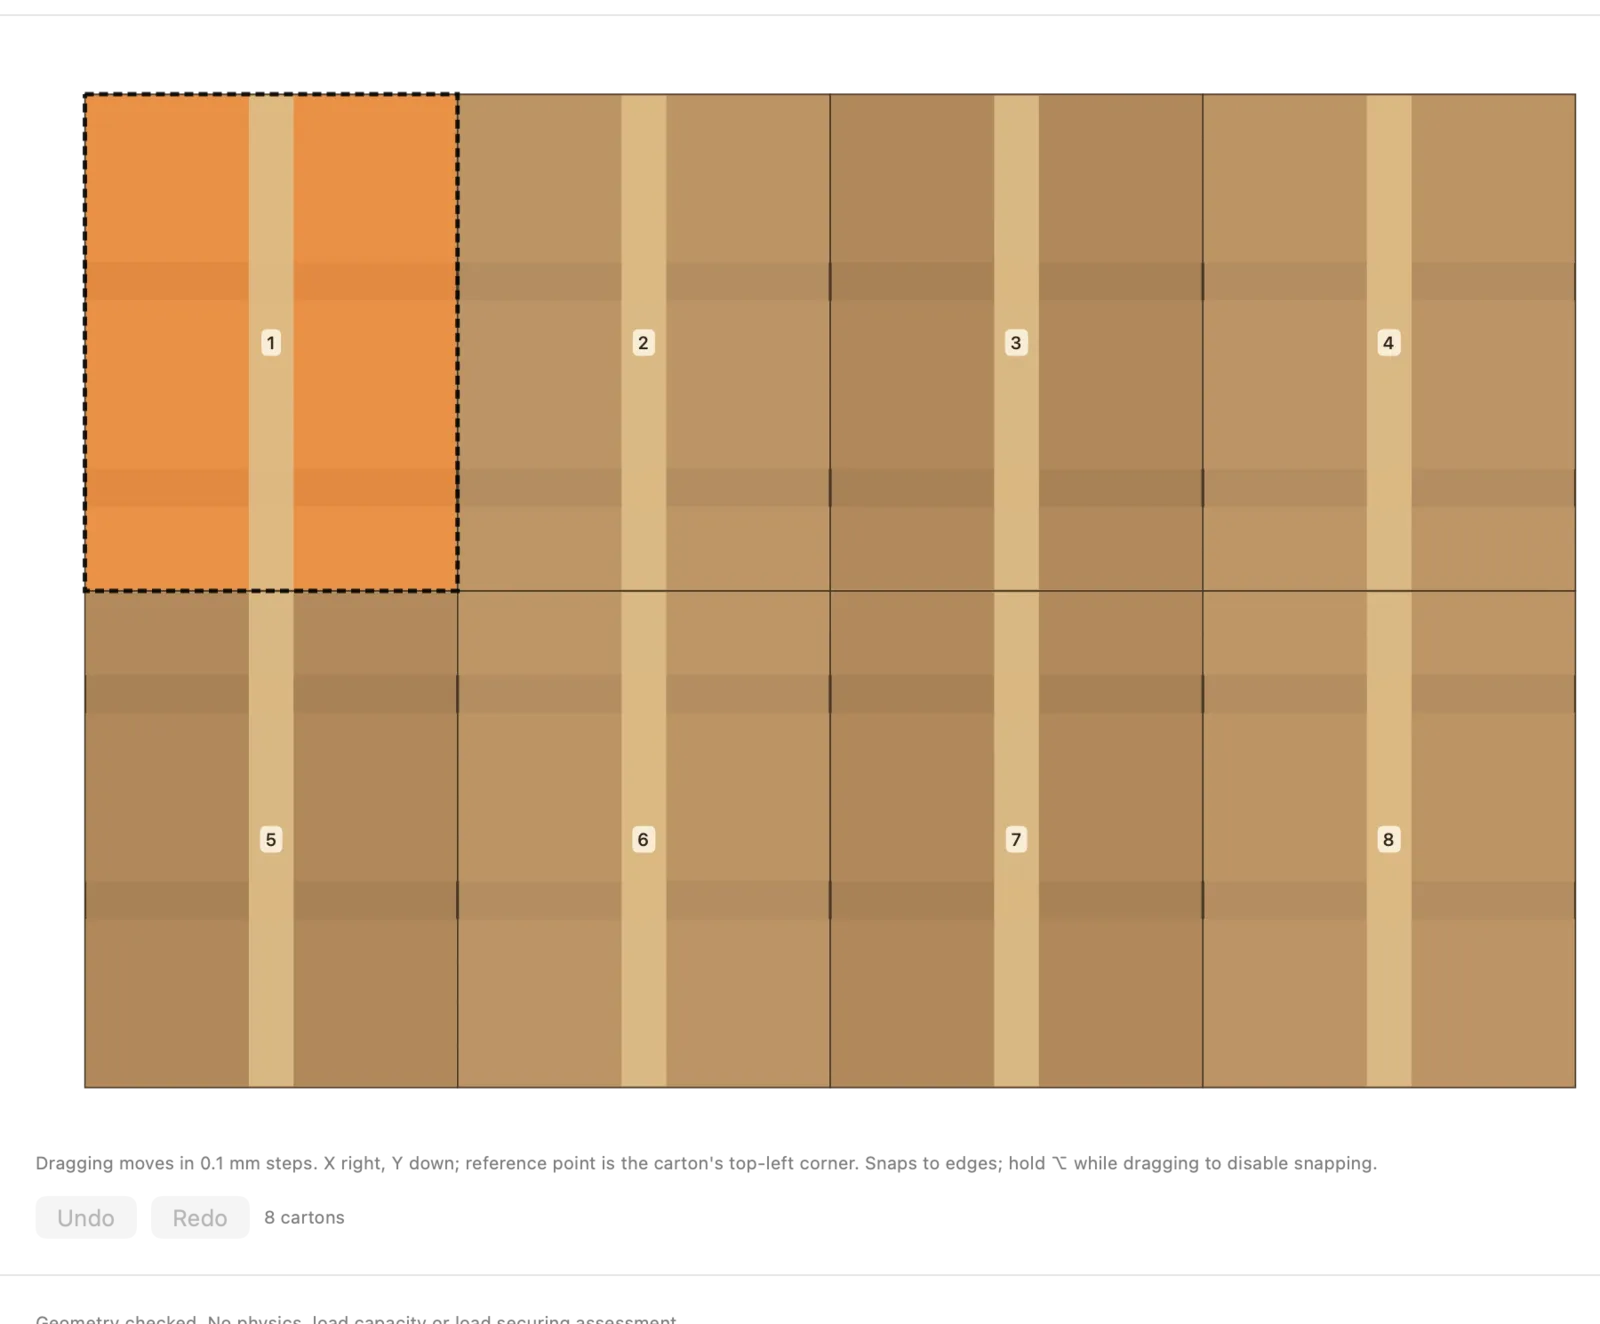
    กรอกขนาดกล่อง น้ำหนัก พาเลท และขีดจำกัดความสูง JetPallet ค้นหารูปแบบตาราง บล็อก กังหัน ห้าบล็อก และวิธี L และตรวจสอบทุกชั้นโดยอิสระ ตัวแก้ไขชั้นให้คุณปรับรูปแบบด้วยมือได้

  2. 2

    อธิบายเซลล์

    ในหน้าต่างหุ่นยนต์ คุณกำหนดตำแหน่งพาเลท จุดป้อนสินค้า หัวจับ ด้านของหุ่นยนต์ (หน้า หลัง ซ้าย ขวา) และสิ่งกีดขวางสูงสุด 20 รายการเป็นกล่องที่ขนานกับแกน

  3. 3

    สร้างและตรวจสอบลำดับ

    JetPallet คำนวณลำดับการวางและช่วงเส้นทาง และตรวจสอบกับขอบเขตการทำงาน สิ่งกีดขวาง และกล่องที่วางไปแล้ว หากขั้นตอนใดไม่ผ่าน การวางแผนจะหยุดพร้อมข้อความแจ้งการชน แทนที่จะเขียนไฟล์ที่ไม่สมบูรณ์

  4. 4

    ส่งออกสู่เครื่องมือของคุณ

    ลำดับเป็น JSON หรือ CSV รูปทรงเป็น STEP, COLLADA, OBJ, USDZ, DXF หรือ IGES โพสต์โปรเซสเซอร์หรือซอฟต์แวร์คอนโทรลเลอร์ของคุณอ่านข้อมูล – การอนุมัติสำหรับเซลล์จริงยังเป็นหน้าที่ของคุณ

รายละเอียด

รายละเอียด

01

ลำดับหุ่นยนต์เป็น JSON พร้อมสคีมา

รูปแบบการแลกเปลี่ยน (เวอร์ชัน 1) ประกอบด้วยโปรเจกต์ ผลลัพธ์พาเลทที่คำนวณใหม่ล่าสุด พารามิเตอร์ของเซลล์ และลำดับพร้อมท่าทาง TCP สำหรับการหยิบและวาง พิกัดเป็นจำนวนเต็มหน่วย 0.05 mm มุมเป็นองศา โครงสร้างไฟล์มีเอกสารกำกับ โปรแกรมหนึ่งรองรับได้สูงสุด 1,000 กล่อง

ตัวอย่าง: 400 × 300 mm บน 1,200 × 800 mm ได้ 8 กล่องต่อชั้น – แปดขั้นตอนหยิบและวางต่อชั้น ในลำดับที่ขึ้นกับด้านของหุ่นยนต์

1200 mm800 mm300 mm300 mm300 mm300 mm400 mm400 mm
แผนการวางชั้น: กล่อง 400 × 300 mm บน 1200 × 800 mm – ชั้นละ 8 กล่อง วาดโดยเครื่องคำนวณเว็บของหน้านี้

02

ตารางขั้นตอน CSV สำหรับรายการหยิบและวาง

สำหรับคอนโทรลเลอร์ที่อ่านตาราง: หนึ่งแถวต่อกล่อง พร้อมขั้นตอน ชั้น หมายเลขกล่อง ตำแหน่งหยิบและวางเป็นมิลลิเมตร และมุมการหมุน มิลลิเมตรใช้จุดทศนิยมไม่ว่าจะตั้งค่าภาษาใด UTF-8 ไม่มี BOM ขึ้นบรรทัดใหม่แบบ CRLF

03

หยิบหลายกล่องและแผ่นคั่นชั้น

การจับหนึ่งครั้งหยิบได้ 2 ถึง 24 กล่องเป็นบล็อกที่ไม่มีช่องว่าง จำกัดด้วยความยาวหัวจับ ความกว้างหัวจับ และน้ำหนักรวมสูงสุด หากบล็อกไม่ผ่านการตรวจสอบ จะแยกเป็นการหยิบทีละกล่อง แผ่นคั่นชั้นปรากฏในลำดับพร้อมตำแหน่งและขั้นตอนก่อนที่จะวาง

04

ปรับรูปแบบด้วยมือ

เมื่อเซลล์ต้องการการจัดวางเฉพาะ – การเข้าถึงของหัวจับ ตำแหน่งป้าย – คุณเลื่อนและหมุนกล่องในตัวแก้ไขชั้นได้ JetPallet ตรวจสอบชั้นที่แก้ไขอีกครั้งก่อนส่งออก

05

รูปทรง 3 มิติสำหรับการจำลองและการจัดผัง

ส่งออกพาเลทที่บรรจุแล้วเป็น STEP (AP214), COLLADA, OBJ พร้อม MTL, USDZ, DXF (หนึ่งเลเยอร์ต่อชั้นพาเลท) และ IGES รวมชั้นจริง ส่วนยื่นเกินขอบ และแผ่นคั่นชั้น ใน STEP และ COLLADA ตัวพาเลทเป็นกล่องครอบตามขนาดพื้นพาเลท ส่วน OBJ, USDZ และ IGES แสดงแผ่นไม้พาเลทแบบแผนภาพจากมุมมอง 3 มิติ

06

ระบบอัตโนมัติด้วยคำสั่งลัดและ AppleScript

แอปมีการทำงานคำสั่งลัดสี่รายการ – คำนวณพาเลท เปิดโปรเจกต์ สร้างรายงานเป็น PDF วางแผนคำสั่งซื้อ ERP – รวมถึงคำสั่ง AppleScript เช่น สำหรับคำนวณพาเลท คำสั่งซื้อจาก ERP หรือ WMS แลกเปลี่ยนเป็น JSON: นำเข้าในแอปผ่านเมนู หรือส่งต่อให้คำสั่งลัด มีคำถามเกี่ยวกับขั้นตอนการทำงานของคุณ? เขียนถึงเราที่หน้าติดต่อ

คำถาม

คำถามที่พบบ่อย

JetPallet สร้างโปรแกรมหุ่นยนต์ที่พร้อมใช้งานหรือไม่

ไม่ JetPallet ให้ลำดับแบบคาร์ทีเซียนที่ตรวจสอบแล้วเป็น JSON หรือ CSV โพสต์โปรเซสเซอร์หรือซอฟต์แวร์คอนโทรลเลอร์ของคุณจะแปลงเป็นโปรแกรมสำหรับคอนโทรลเลอร์หุ่นยนต์แต่ละรุ่น ไม่มีไดรเวอร์เฉพาะผู้ผลิต

พิกัดใช้หน่วยใด

ในลำดับ JSON เป็นจำนวนเต็มหน่วย 0.05 mm ให้หารด้วย 20 เพื่อได้มิลลิเมตร ตารางขั้นตอน CSV ใช้มิลลิเมตรโดยตรงพร้อมจุดทศนิยม

ทำให้ JetPallet ทำงานอัตโนมัติได้หรือไม่

ภายในแอปได้: คำสั่งลัดสี่การทำงาน (คำนวณพาเลท เปิดโปรเจกต์ สร้างรายงานเป็น PDF วางแผนคำสั่งซื้อ ERP) และ AppleScript สามคำสั่ง (คำนวณพาเลท ส่งออกรายงาน วางแผนคำสั่งซื้อ ERP) สำหรับไฟล์ เช่น รายงาน PDF หรือผลลัพธ์ ERP แนะนำให้ใช้คำสั่งลัด ส่วนลำดับหุ่นยนต์สร้างในแอป

JetPallet ทำงานบนพีซีของเซลล์ได้หรือไม่

JetPallet เป็นแอป Mac สำหรับ macOS 15 ขึ้นไป ไฟล์ที่ส่งออกเป็นข้อความและรูปแบบมาตรฐานที่ประมวลผลได้บนทุกระบบ

อ่านต่อ

หน้าที่เกี่ยวข้อง

ลองกับขนาดกล่องของคุณเอง

คำนวณรูปแบบ อธิบายเซลล์ของคุณ และดูลำดับก่อนเขียนโค้ดคอนโทรลเลอร์สักบรรทัด JetPallet ใช้ฟรี 14 วัน จากนั้น USD 99 ต่อปี

ทดลองใช้ฟรี

ใช้ฟรี 14 วัน · จากนั้น USD 99/ปี

ทดลองใช้ฟรีใช้ฟรี 14 วันUSD 99/ปี