
01
Robotsekvens som JSON med skema
Udvekslingsformatet (version 1) indeholder projektet, en nyberegnet palleløsning, celleparametrene og sekvensen med TCP-positurer til pluk og placering. Koordinater er heltal i 0,05 mm, vinkler i grader. Filstrukturen er dokumenteret; ét program rummer op til 1.000 kasser.
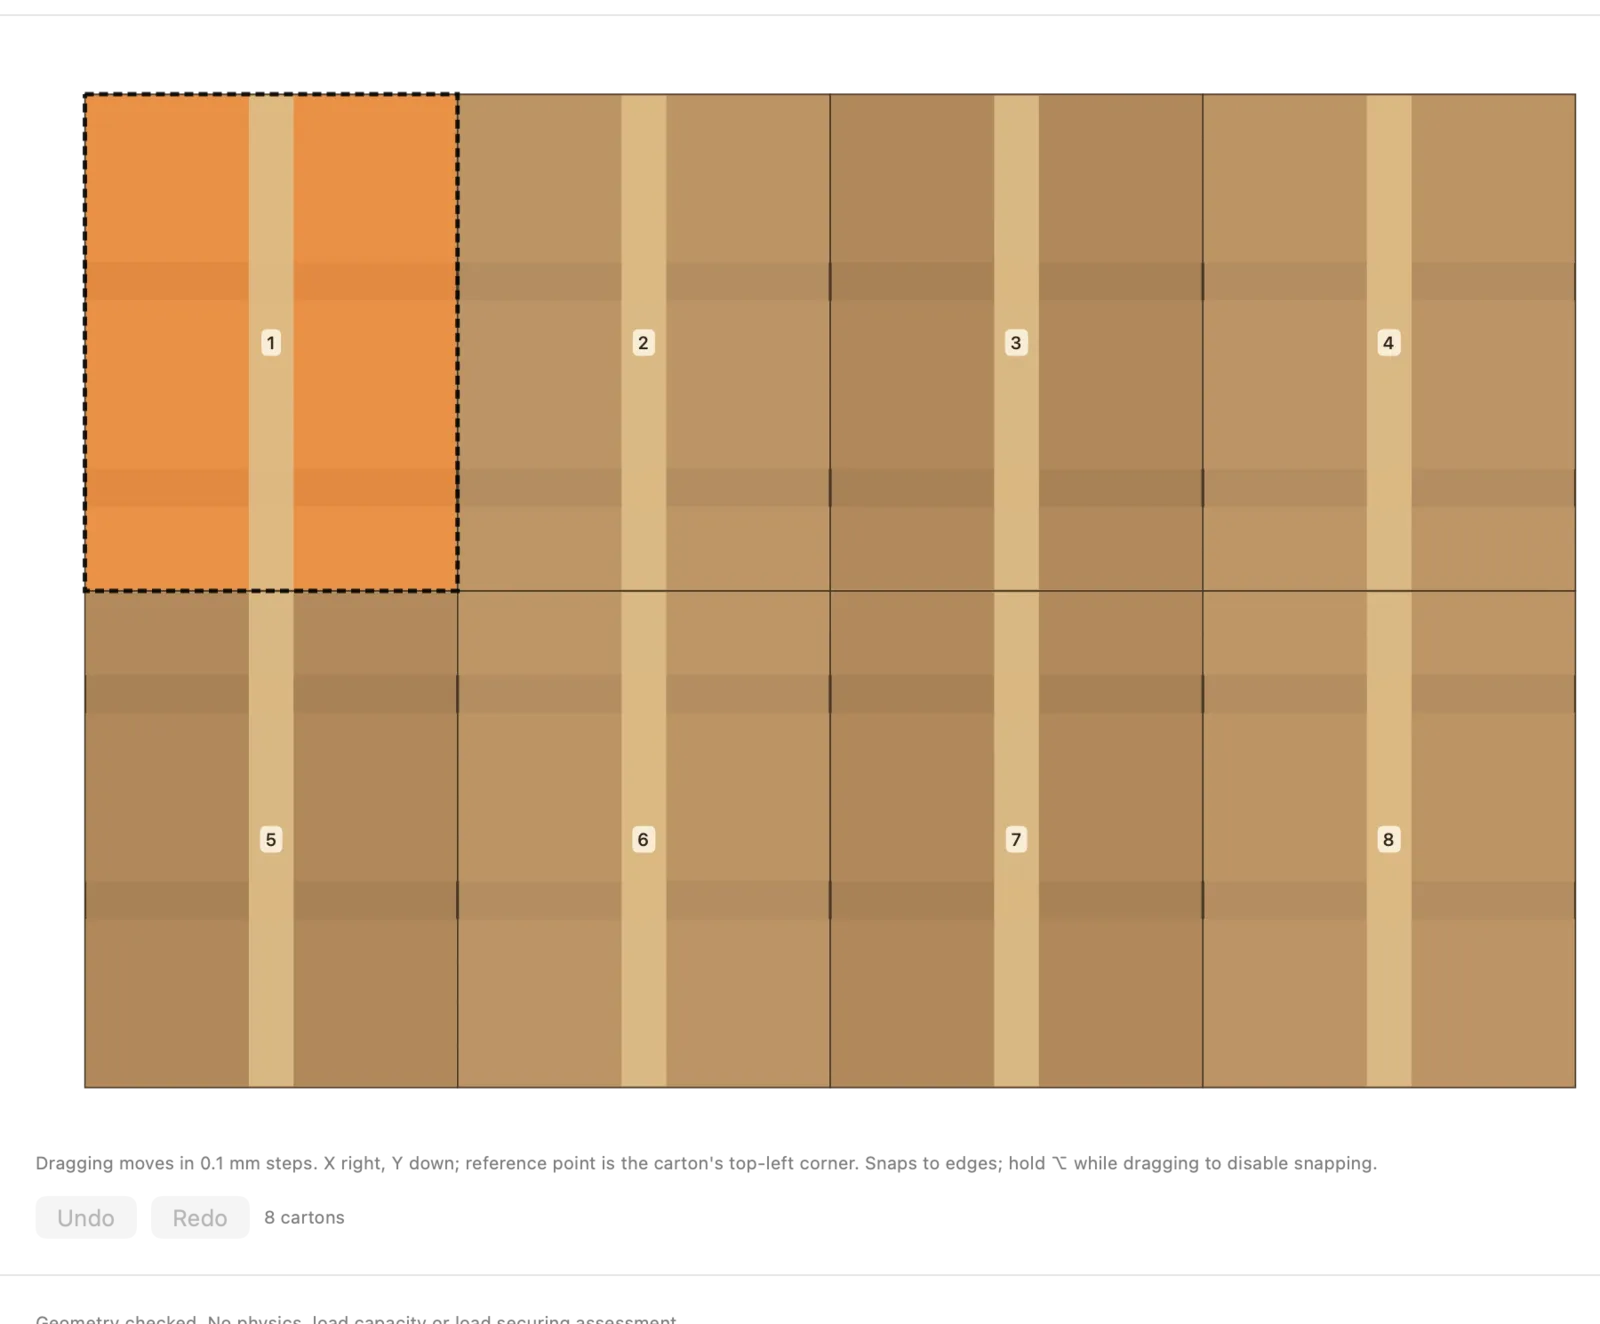
Eksempel: 400 × 300 mm på 1.200 × 800 mm giver 8 kasser pr. lag – otte pluk- og placeringstrin pr. lag i en rækkefølge, der afhænger af robotsiden.