JetPallet Gratis uitproberen

Voor robotintegratoren en automatiseringsingenieurs

Hoe krijg je een stapelpatroon in de cel zonder elke doos te teachen?

JetPallet berekent het laagpatroon, controleert het geometrisch en zet het om in een cartesiaanse volgorde: pak- en plaatspunten voor elke doos, als JSON met schema of als CSV-stappentabel in millimeters. Het besturingsprogramma schrijf je nog steeds zelf – maar uit gegevens die je kunt herleiden.

Wat je eraan overhoudt

  • Robotvolgorde als JSON-bestand (uitwisselformaat 1)
  • CSV-stappentabel met pak- en plaatscoördinaten in mm
  • STEP, COLLADA, OBJ + MTL, USDZ, DXF en IGES van de beladen pallet
  • Doosposities als CSV of JSON
  • PDF-verpakkingsrapport en verpakkingsinstructie voor de inbedrijfstelling
  • ERP-resultaat als JSON, ook aan te sturen via Opdrachten

Het patroon is zelden het moeilijke deel. De overdracht wel.

Bij veel projecten komt het stapelpatroon bij de inbedrijfstelling binnen als PDF, schets of spreadsheet. Coördinaten worden overgetypt, rotaties per e-mail nagevraagd en tussenlagen vergeten. Elke nieuwe doosmaat start dezelfde cirkel opnieuw.

Wat helpt, is niet nog een gebruikersinterface maar een schoon uitwisselformaat: expliciete eenheden, een vast coördinatenstelsel, een gedocumenteerde volgorde – en een duidelijke vermelding van wat wel en niet is gecontroleerd.

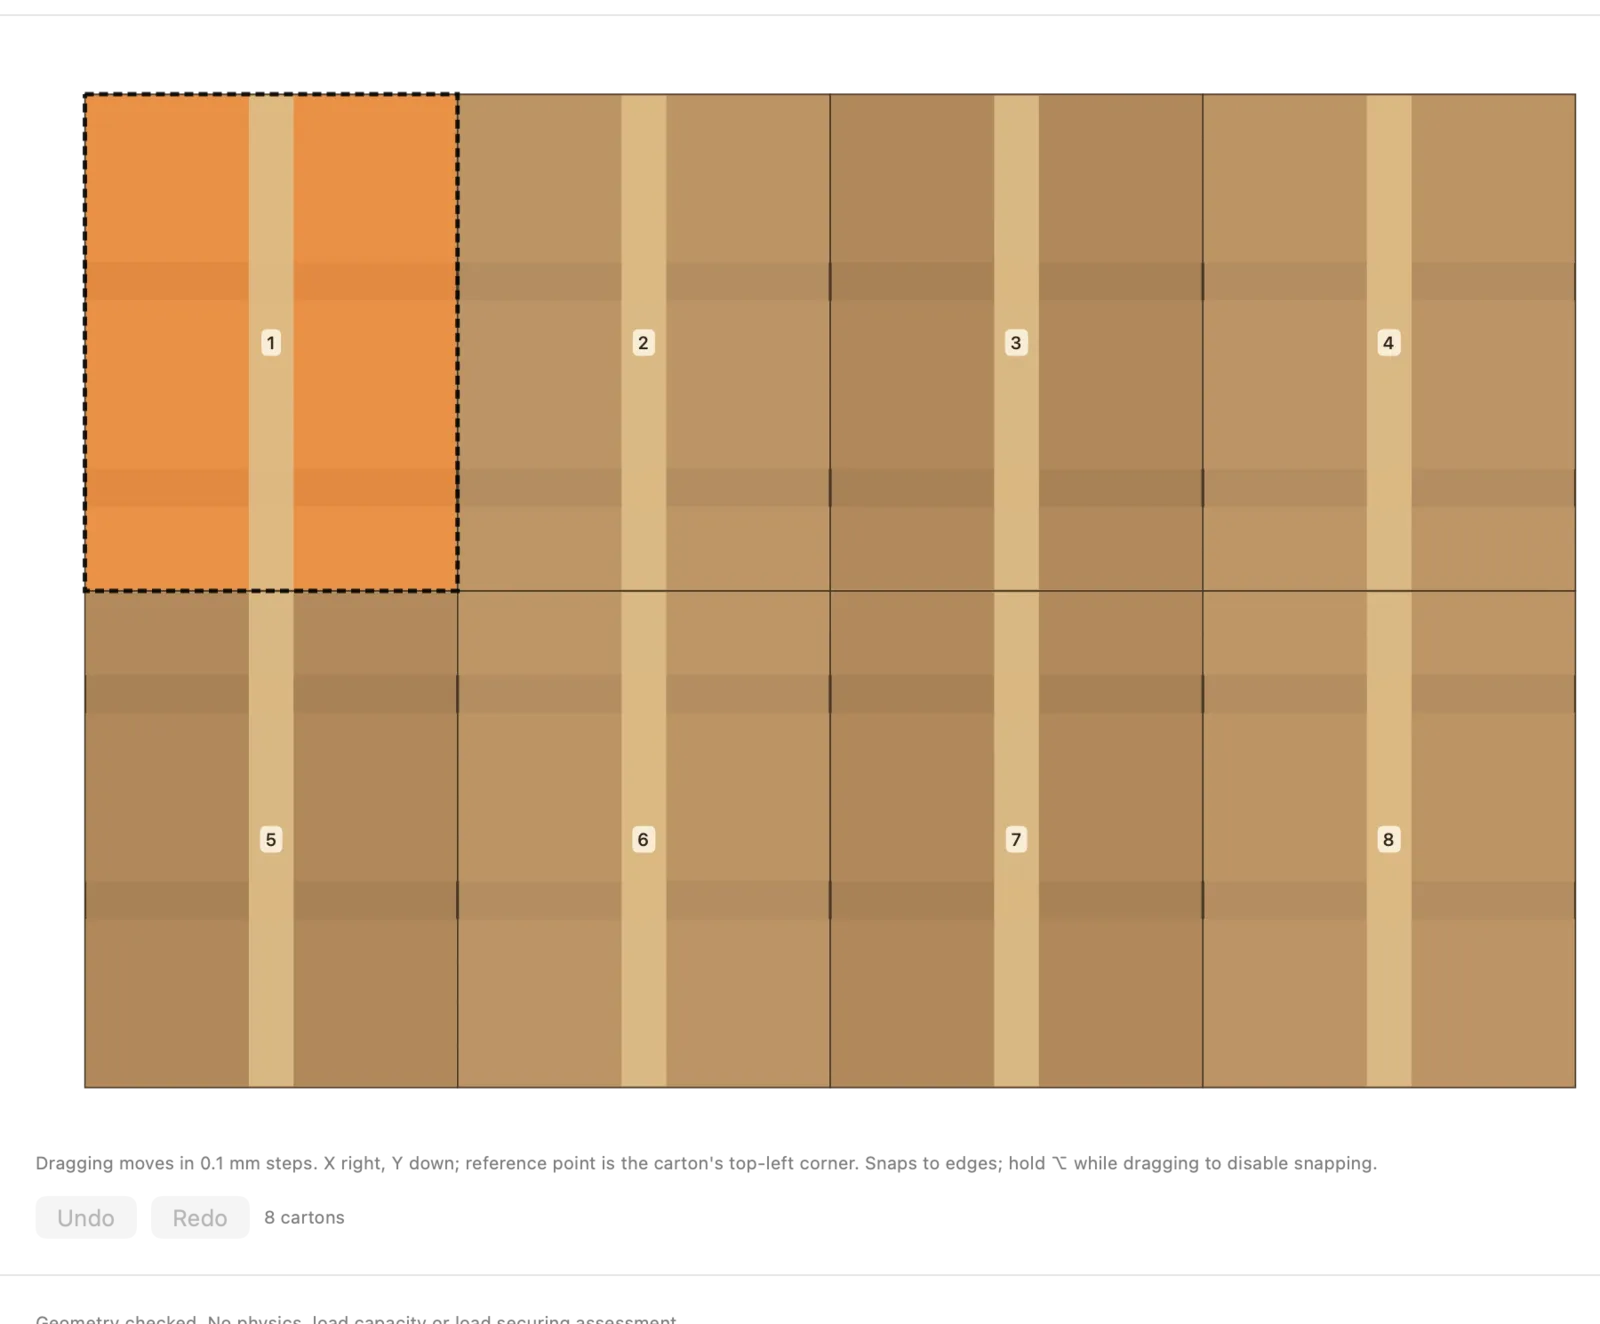
Het patroon met de hand aanpassen
Echte interface van JetPallet.

Werkwijze

Zo werk je met JetPallet.

  1. 1

    Bereken het patroon

    Voer doosmaten, gewicht, pallet en hoogtegrens in. JetPallet doorzoekt raster-, blok-, windmolen-, vijfblok- en L-patronen en controleert elke laag onafhankelijk. In de laageditor pas je een patroon met de hand aan.

  2. 2

    Beschrijf de cel

    In het robotvenster stel je palletpositie, aanvoer, grijper, robotzijde (voor, achter, links, rechts) en tot 20 obstakels als asparallelle blokken in.

  3. 3

    Genereer en controleer de volgorde

    JetPallet bepaalt de plaatsingsvolgorde en de padsegmenten en controleert ze tegen de werkruimte, obstakels en al geplaatste dozen. Mislukt een stap, dan stopt de planning met een botsingsmelding in plaats van een onvolledig bestand te schrijven.

  4. 4

    Exporteer naar je toolketen

    Volgorde als JSON of CSV, geometrie als STEP, COLLADA, OBJ, USDZ, DXF of IGES. Je postprocessor of besturingssoftware leest de gegevens – de vrijgave van de echte cel blijft bij jou.

In detail

In detail

01

Robotvolgorde als JSON met schema

Het uitwisselformaat (versie 1) bevat het project, een vers herberekende palletoplossing, de celparameters en de volgorde met TCP-poses voor pakken en plaatsen. Coördinaten zijn gehele getallen in 0,05 mm, hoeken in graden. De bestandsstructuur is gedocumenteerd; één programma bevat tot 1.000 dozen.

Voorbeeld: 400 × 300 mm op 1.200 × 800 mm geeft 8 dozen per laag – acht pak-en-plaatsstappen per laag, in een volgorde die afhangt van de robotzijde.

1200 mm800 mm300 mm300 mm300 mm300 mm400 mm400 mm
Laagplan: doos 400 × 300 mm op 1200 × 800 mm – 8 per laag. Getekend door de webrekentool van deze pagina.

02

CSV-stappentabel voor pick-and-placelijsten

Voor besturingen die tabellen lezen: één regel per doos met stap, laag, doosnummer, pak- en plaatsposities in millimeters en rotatiehoek. Millimeters met decimale punt, ongeacht de taalinstellingen, UTF-8 zonder BOM, CRLF-regeleinden.

03

Meervoudig pakken en tussenlagen

Eén greep kan 2 tot 24 dozen als aaneengesloten blok pakken, begrensd door grijperlengte, grijperbreedte en maximale totaallast. Doorstaat een blok de controle niet, dan wordt het opgesplitst in enkele grepen. Tussenlagen staan in de volgorde met hun positie en de stap waarvoor ze worden gelegd.

04

Het patroon met de hand aanpassen

Vraagt de cel om een bepaalde schikking – grijpertoegang, etiketpositie – dan verplaats en draai je dozen in de laageditor. JetPallet controleert de bewerkte laag opnieuw voordat je exporteert.

05

3D-geometrie voor simulatie en lay-out

Exporteer de beladen pallet als STEP (AP214), COLLADA, OBJ met MTL, USDZ, DXF (één DXF-laag per palletlaag) en IGES, inclusief echte lagen, overstek en tussenlagen. In STEP en COLLADA is de pallet een omhullende met dekmaten; OBJ, USDZ en IGES tonen de schematische palletplanken uit de 3D-weergave.

06

Automatisering met Opdrachten en AppleScript

De app biedt vier Opdrachten-acties – pallet berekenen, project openen, rapport als PDF maken, ERP-order plannen – plus AppleScript-commando’s, bijvoorbeeld voor het berekenen van een pallet. Orders uit ERP of WMS worden als JSON uitgewisseld: je importeert ze in de app via het menu of geeft ze door aan een opdracht. Vragen over je proces? Schrijf ons via de contactpagina.

Vragen

Veelgestelde vragen.

Maakt JetPallet een kant-en-klaar robotprogramma?

Nee. JetPallet levert een gecontroleerde cartesiaanse volgorde als JSON of CSV. Je postprocessor of besturingssoftware maakt daar een programma van voor de specifieke robotbesturing. Er zijn geen fabrikantspecifieke drivers.

In welke eenheden staan de coördinaten?

In de JSON-volgorde zijn het gehele getallen in 0,05 mm, dus deel door 20 voor millimeters. De CSV-stappentabel gebruikt direct millimeters, met decimale punt.

Kan ik JetPallet automatiseren?

Binnen de app wel: Opdrachten met vier acties (pallet berekenen, project openen, rapport als PDF maken, ERP-order plannen) en AppleScript met drie commando’s (calculate pallet, export report, plan ERP order). Voor bestanden zoals het PDF-rapport of het ERP-resultaat is Opdrachten de aanbevolen weg. De robotvolgorde zelf wordt in de app gemaakt.

Draait JetPallet op de cel-pc?

JetPallet is een Mac-app voor macOS 15 of nieuwer. De geëxporteerde bestanden zijn tekst en standaardformaten die je op elk systeem kunt verwerken.

Probeer het met je eigen doosmaten

Bereken een patroon, beschrijf je cel en bekijk de volgorde voordat je een regel besturingscode schrijft. JetPallet is 14 dagen gratis, daarna € 99 per jaar.

Gratis uitproberen

14 dagen gratis · daarna € 99/jaar

Gratis uitproberen14 dagen gratis€ 99/jaar