JetPallet Prøv gratis

For robotintegratorer og automasjonsingeniører

Hvordan får man et pallemønster inn i cellen uten å lære opp hver eske?

JetPallet beregner lagplanen, kontrollerer den geometrisk og gjør den om til en kartesisk sekvens: plukk- og plasseringspunkter for hver kartong, som JSON med skjema eller som CSV-trinntabell i millimeter. Styringsprogrammet skriver du fortsatt selv – men ut fra data du kan spore.

Det du sitter igjen med

  • Robotsekvens som JSON-fil (utvekslingsformat 1)
  • CSV-trinntabell med plukk- og plasseringskoordinater i mm
  • STEP, COLLADA, OBJ + MTL, USDZ, DXF og IGES av den lastede pallen
  • Kartongposisjoner som CSV eller JSON
  • PDF-pakkerapport og pakkeinstruks for igangkjøring
  • ERP-resultat som JSON, også utløst fra Snarveier

Mønsteret er sjelden det vanskelige. Overleveringen er det.

I mange prosjekter kommer pallemønsteret fram til igangkjøringen som PDF, skisse eller regneark. Koordinater tastes inn på nytt, dreininger avklares på e-post, og mellomlegg blir glemt. Hver ny kartongstørrelse starter samme runde på nytt.

Det som hjelper, er ikke enda et brukergrensesnitt, men et rent utvekslingsformat: eksplisitte enheter, et fast koordinatsystem, en dokumentert sekvens – og en tydelig angivelse av hva som er kontrollert og hva som ikke er det.

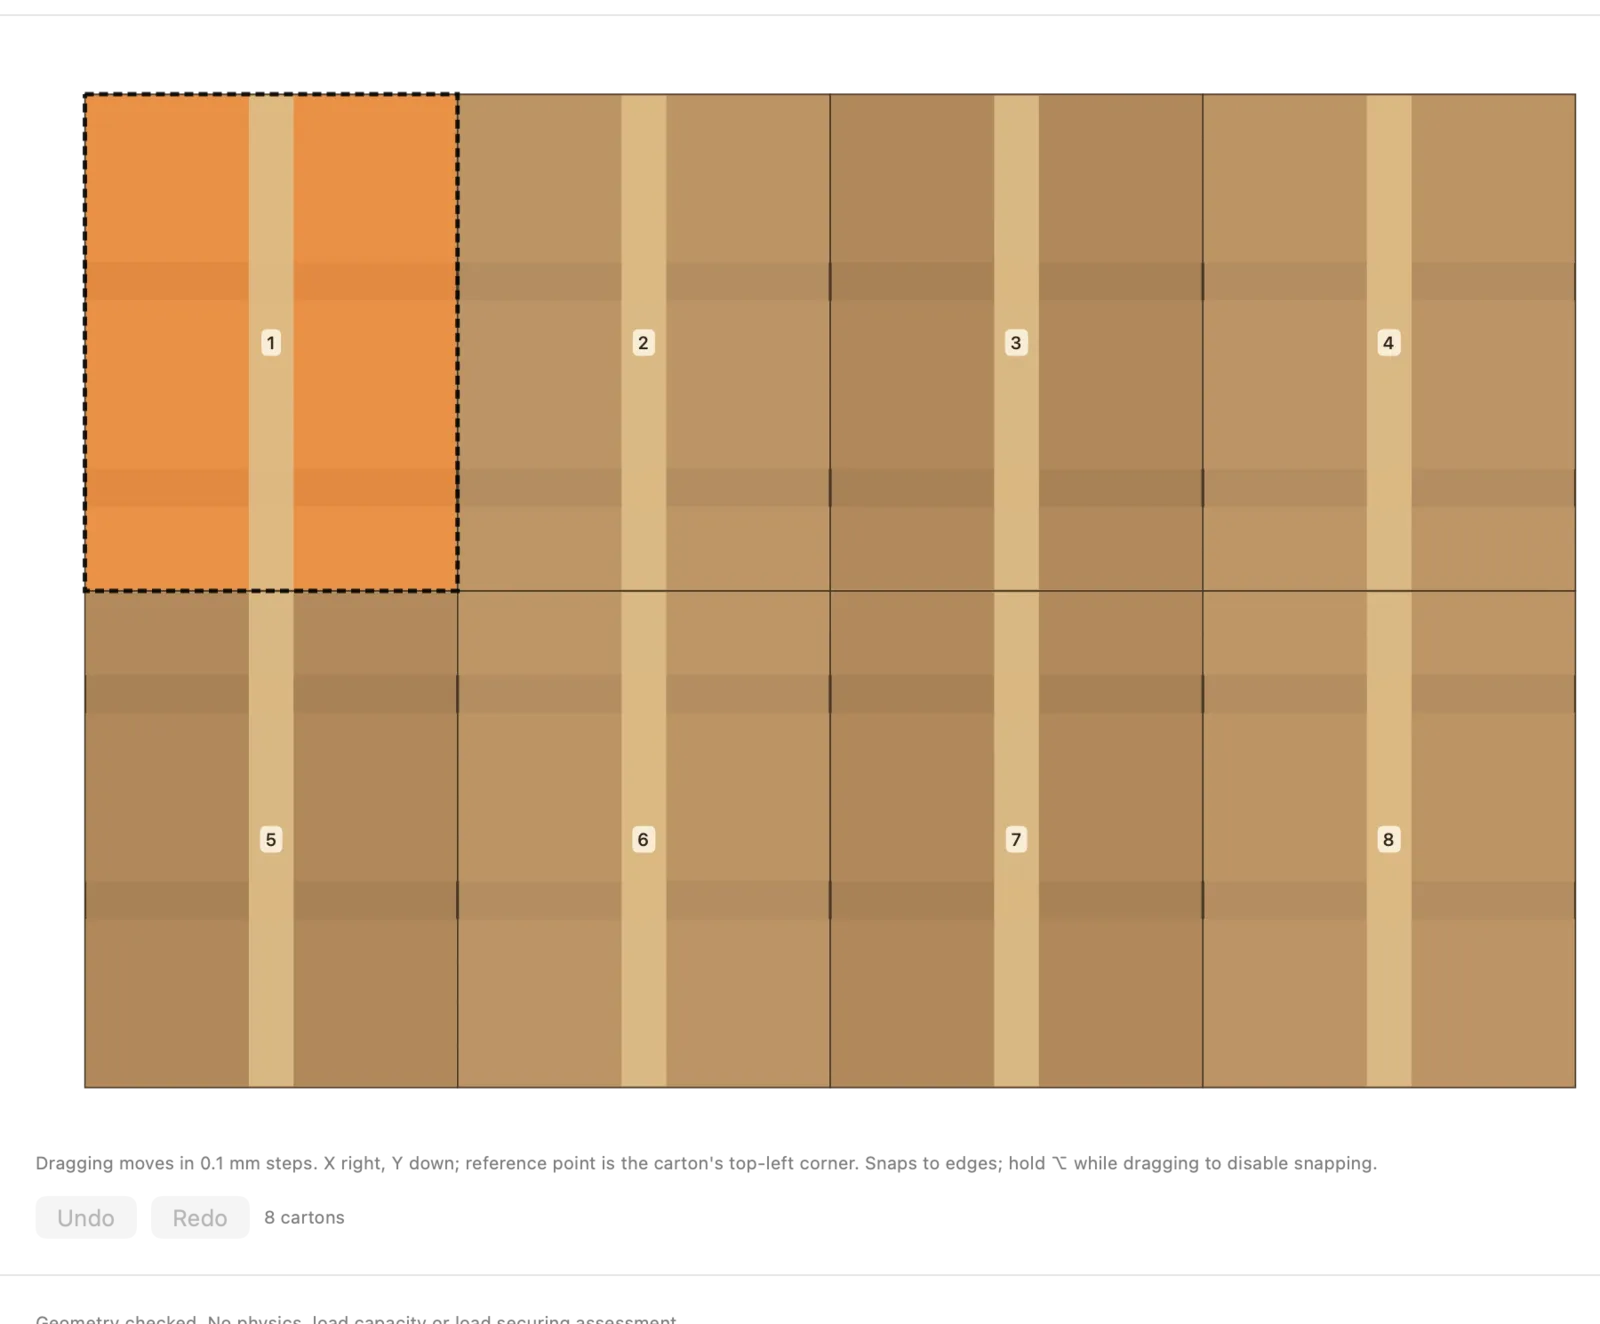
Juster mønsteret for hånd
JetPallets faktiske grensesnitt.

Arbeidsflyt

Slik jobber du med JetPallet.

  1. 1

    Beregn mønsteret

    Skriv inn kartongmål, vekt, pall og høydegrense. JetPallet søker etter rutenett-, blokk-, vindmølle-, femblokk- og L-mønstre og kontrollerer hvert lag uavhengig. I lagredigeringen kan du justere et mønster for hånd.

  2. 2

    Beskriv cellen

    I robotdialogen angir du palleposisjon, innmating, griper, robotside (foran, bak, venstre, høyre) og opptil 20 hindringer som akseparallelle bokser.

  3. 3

    Generer og kontroller sekvensen

    JetPallet regner ut plasseringsrekkefølgen og banesegmentene og kontrollerer dem mot arbeidsområdet, hindringer og kartonger som allerede er plassert. Feiler et trinn, stopper planleggingen med en kollisjonsmelding i stedet for å skrive en ufullstendig fil.

  4. 4

    Eksporter til verktøykjeden din

    Sekvens som JSON eller CSV, geometri som STEP, COLLADA, OBJ, USDZ, DXF eller IGES. Postprosessoren eller styringsprogramvaren din leser dataene – godkjenningen av den virkelige cellen ligger hos deg.

I detalj

I detalj

01

Robotsekvens som JSON med skjema

Utvekslingsformatet (versjon 1) inneholder prosjektet, en nyberegnet palleløsning, celleparametrene og sekvensen med TCP-stillinger for plukk og plassering. Koordinater er heltall i 0,05 mm, vinkler i grader. Filstrukturen er dokumentert; ett program rommer opptil 1 000 kartonger.

Eksempel: 400 × 300 mm på 1 200 × 800 mm gir 8 kartonger per lag – åtte plukk-og-plasser-trinn per lag, i en rekkefølge som avhenger av robotsiden.

1200 mm800 mm300 mm300 mm300 mm300 mm400 mm400 mm
Lagplan: kartong 400 × 300 mm på 1200 × 800 mm – 8 per lag. Tegnet av sidens nettkalkulator.

02

CSV-trinntabell for plukk-og-plasser-lister

For styringer som leser tabeller: én rad per kartong med trinn, lag, kartongnummer, plukk- og plasseringsposisjoner i millimeter og dreievinkel. Millimeter med desimalpunktum uansett språkinnstillinger, UTF-8 uten BOM, CRLF-linjeskift.

03

Multiplukk og mellomlegg

Ett grep kan ta 2 til 24 kartonger som en blokk uten mellomrom, begrenset av griperlengde, griperbredde og maksimal totallast. Består ikke en blokk kontrollen, deles den i enkeltplukk. Mellomlegg vises i sekvensen med posisjon og trinnet de legges før.

04

Juster mønsteret for hånd

Når cellen trenger en bestemt oppstilling – griperadkomst, etikettposisjon – flytter og dreier du kartonger i lagredigeringen. JetPallet kontrollerer det redigerte laget på nytt før du eksporterer det.

05

3D-geometri for simulering og layout

Eksporter den lastede pallen som STEP (AP214), COLLADA, OBJ med MTL, USDZ, DXF (ett lag per pallelag) og IGES, inkludert faktiske lag, overheng og mellomlegg. I STEP og COLLADA er pallen en omhylling med dekkets mål; OBJ, USDZ og IGES viser de skjematiske pallebordene fra 3D-visningen.

06

Automatisering med Snarveier og AppleScript

Appen har fire handlinger i Snarveier – beregn pall, åpne prosjekt, lag rapport som PDF, planlegg ERP-ordre – samt AppleScript-kommandoer, for eksempel for å beregne en pall. Ordrer fra ERP eller WMS utveksles som JSON: Du importerer dem i appen via menyen eller sender dem til en snarvei. Spørsmål om arbeidsflyten din? Skriv til oss via kontaktsiden.

Spørsmål

Vanlige spørsmål.

Genererer JetPallet et kjøreklart robotprogram?

Nei. JetPallet leverer en kontrollert kartesisk sekvens som JSON eller CSV. Postprosessoren eller styringsprogramvaren din gjør den om til et program for den aktuelle robotstyringen. Det finnes ingen produsentspesifikke drivere.

Hvilke enheter er koordinatene i?

I JSON-sekvensen er de heltall i 0,05 mm, så del på 20 for å få millimeter. CSV-trinntabellen bruker millimeter direkte, med desimalpunktum.

Kan jeg automatisere JetPallet?

I appen, ja: Snarveier med fire handlinger (beregn pall, åpne prosjekt, lag rapport som PDF, planlegg ERP-ordre) og AppleScript med tre kommandoer (calculate pallet, export report, plan ERP order). For filer som PDF-rapporten eller ERP-resultatet er Snarveier den anbefalte veien. Selve robotsekvensen genereres i appen.

Kjører JetPallet på celle-PC-en?

JetPallet er en Mac-app for macOS 15 eller nyere. De eksporterte filene er tekst og standardformater som du kan behandle på alle systemer.

Prøv med dine egne kartongstørrelser

Beregn et mønster, beskriv cellen din og se på sekvensen før du skriver en linje styringskode. JetPallet er gratis i 14 dager, deretter 99 USD i året.

Prøv gratis

Gratis i 14 dager · deretter 99 USD/år

Prøv gratis14 dager gratis99 USD/år