JetPallet Preizkusite brezplačno

Za integratorje robotov in inženirje avtomatizacije

Kako spraviti paletno shemo v celico, ne da bi učili vsako škatlo?

JetPallet izračuna načrt plasti, ga geometrijsko preveri in pretvori v kartezično zaporedje: točke prijema in odlaganja za vsako škatlo, kot JSON s shemo ali kot tabelo korakov CSV v milimetrih. Program krmilnika še vedno napišete vi – a iz podatkov, ki so sledljivi.

Kaj dobite na koncu

  • Zaporedje robota kot datoteka JSON (format izmenjave 1)
  • Tabela korakov CSV s koordinatami prijema in odlaganja v mm
  • STEP, COLLADA, OBJ + MTL, USDZ, DXF in IGES naložene palete
  • Položaji škatel kot CSV ali JSON
  • Poročilo o pakiranju in navodilo za pakiranje v PDF za zagon
  • Rezultat ERP kot JSON, sprožen tudi iz Bližnjic

Shema je redko težavna. Težavna je predaja.

Pri številnih projektih paletna shema pride na zagon kot PDF, skica ali preglednica. Koordinate se pretipkavajo, o zasukih se sprašuje po e-pošti, na vmesne sloje se pozabi. Vsaka nova velikost škatle zažene isti krog znova.

Pomaga ne še en uporabniški vmesnik, temveč čist format izmenjave: nedvoumne enote, fiksen koordinatni sistem, dokumentirano zaporedje – in jasna izjava, kaj je bilo preverjeno in kaj ne.

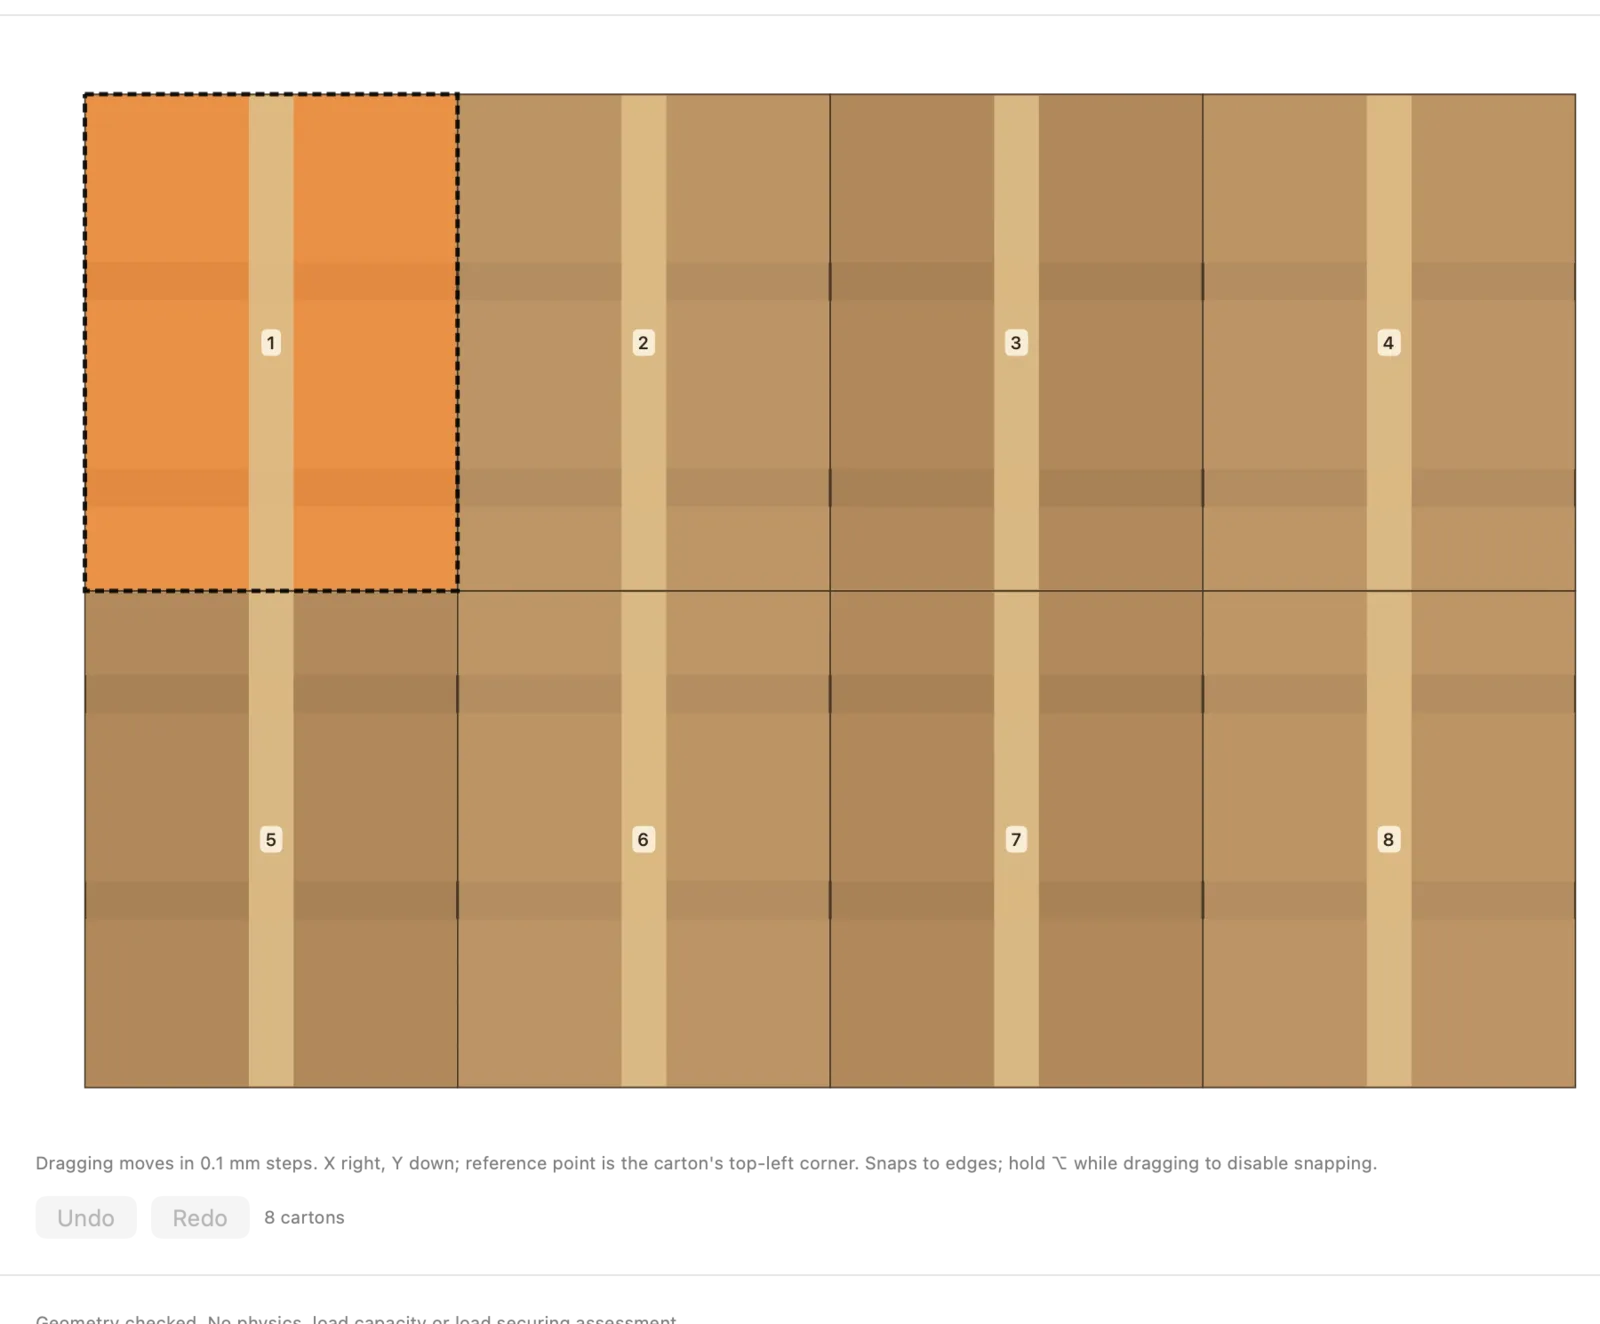
Ročna prilagoditev sheme
Dejanski vmesnik JetPallet.

Potek dela

Kako delate z JetPallet.

  1. 1

    Izračunajte shemo

    Vnesite mere škatle, maso, paleto in višinsko omejitev. JetPallet preišče mrežo, bloke, mlinček, pet blokov in pristop L ter vsako plast neodvisno preveri. V urejevalniku plasti lahko shemo prilagodite ročno.

  2. 2

    Opišite celico

    V pogovornem oknu robota nastavite položaj palete, dovod, prijemalo, stran robota (spredaj, zadaj, levo, desno) in do 20 ovir kot kvadre, poravnane z osmi.

  3. 3

    Ustvarite in preverite zaporedje

    JetPallet določi vrstni red odlaganja in odseke poti ter jih preveri glede na delovni prostor, ovire in že odložene škatle. Če kateri korak ne uspe, se načrtovanje ustavi s sporočilom o trku, namesto da bi zapisalo nepopolno datoteko.

  4. 4

    Izvozite v svojo verigo orodij

    Zaporedje kot JSON ali CSV, geometrija kot STEP, COLLADA, OBJ, USDZ, DXF ali IGES. Vaš postprocesor ali programska oprema krmilnika prebere podatke – odobritev resnične celice ostane pri vas.

Podrobno

Podrobno

01

Zaporedje robota kot JSON s shemo

Format izmenjave (različica 1) vsebuje projekt, sveže preračunano rešitev palete, parametre celice in zaporedje s pozami TCP za prijem in odlaganje. Koordinate so cela števila v enotah 0,05 mm, koti v stopinjah. Struktura datoteke je dokumentirana; en program sprejme do 1.000 škatel.

Primer: 400 × 300 mm na 1.200 × 800 mm da 8 škatel na plast – osem korakov prijema in odlaganja na plast, v vrstnem redu, ki je odvisen od strani robota.

1200 mm800 mm300 mm300 mm300 mm300 mm400 mm400 mm
Načrt plasti: škatla 400 × 300 mm na 1200 × 800 mm – 8 na plast. Narisal spletni kalkulator te strani.

02

Tabela korakov CSV za sezname prijema in odlaganja

Za krmilnike, ki berejo tabele: ena vrstica na škatlo s korakom, plastjo, številko škatle, položajema prijema in odlaganja v milimetrih ter kotom zasuka. Milimetri z decimalno piko ne glede na jezikovne nastavitve, UTF-8 brez BOM, konci vrstic CRLF.

03

Večkratni prijem in vmesni sloji

En prijem lahko vzame 2 do 24 škatel kot blok brez vrzeli, omejeno z dolžino in širino prijemala ter največjo skupno obremenitvijo. Če blok ne prestane preverjanja, se razdeli na posamezne prijeme. Vmesni sloji se v zaporedju pojavijo s položajem in korakom, pred katerim se položijo.

04

Ročna prilagoditev sheme

Kadar celica potrebuje določeno razporeditev – dostop prijemala, položaj etikete –, škatle premikate in sukate v urejevalniku plasti. JetPallet urejeno plast pred izvozom znova preveri.

05

3D-geometrija za simulacijo in postavitev

Naloženo paleto izvozite kot STEP (AP214), COLLADA, OBJ z MTL, USDZ, DXF (en sloj na plast palete) in IGES, z dejanskimi plastmi, previsom in vmesnimi sloji. V STEP in COLLADA je paleta ovojno telo z merami nakladalne površine; OBJ, USDZ in IGES prikažejo shematske deske palete iz 3D-pogleda.

06

Avtomatizacija z Bližnjicami in AppleScriptom

Aplikacija ponuja štiri dejanja Bližnjic – izračun palete, odpri projekt, ustvari poročilo kot PDF, načrtuj naročilo ERP – ter ukaze AppleScript, na primer za izračun palete. Naročila iz ERP ali WMS se izmenjujejo kot JSON: uvozite jih v aplikaciji prek menija ali jih predajte bližnjici. Imate vprašanja o svojem procesu? Pišite nam prek kontaktne strani.

Vprašanja

Pogosta vprašanja.

Ali JetPallet ustvari program robota, pripravljen za zagon?

Ne. JetPallet zagotovi preverjeno kartezično zaporedje kot JSON ali CSV. Vaš postprocesor ali programska oprema krmilnika iz njega naredi program za določen krmilnik robota. Gonilnikov za posamezne proizvajalce ni.

V katerih enotah so koordinate?

V zaporedju JSON so cela števila v enotah 0,05 mm, zato za milimetre delite z 20. Tabela korakov CSV uporablja neposredno milimetre z decimalno piko.

Ali lahko JetPallet avtomatiziram?

V aplikaciji da: Bližnjice s štirimi dejanji (izračun palete, odpri projekt, ustvari poročilo kot PDF, načrtuj naročilo ERP) in AppleScript s tremi ukazi (calculate pallet, export report, plan ERP order). Za datoteke, kot sta poročilo PDF ali rezultat ERP, so priporočena pot Bližnjice. Samo zaporedje robota ustvari aplikacija.

Ali JetPallet deluje na računalniku celice?

JetPallet je aplikacija za Mac s sistemom macOS 15 ali novejšim. Izvožene datoteke so besedilo in standardni formati, ki jih lahko obdelate v katerem koli sistemu.

Preizkusite z lastnimi velikostmi škatel

Izračunajte shemo, opišite celico in si oglejte zaporedje, preden napišete vrstico kode krmilnika. JetPallet je 14 dni brezplačen, nato stane 99 € na leto.

Preizkusite brezplačno

14 dni brezplačno · nato 99 €/leto

Preizkusite brezplačno14 dni brezplačno99 €/leto