JetPallet Dùng thử miễn phí

Cho nhà tích hợp robot và kỹ sư tự động hóa

Làm sao đưa sơ đồ pallet vào ô robot mà không phải dạy từng thùng?

JetPallet tính bản vẽ lớp, kiểm tra hình học và chuyển nó thành trình tự Descartes: điểm gắp và điểm đặt cho từng thùng, dạng JSON có lược đồ hoặc bảng bước CSV theo milimet. Bạn vẫn viết chương trình bộ điều khiển – nhưng từ dữ liệu truy nguyên được.

Những gì bạn nhận được

  • Trình tự robot dạng tệp JSON (định dạng trao đổi 1)
  • Bảng bước CSV với tọa độ gắp và đặt theo mm
  • STEP, COLLADA, OBJ + MTL, USDZ, DXF và IGES của pallet đã xếp hàng
  • Vị trí thùng dạng CSV hoặc JSON
  • Báo cáo đóng gói và hướng dẫn đóng gói PDF cho chạy thử
  • Kết quả ERP dạng JSON, cũng có thể kích hoạt từ Phím tắt

Sơ đồ hiếm khi là phần khó. Khâu bàn giao mới khó.

Ở nhiều dự án, sơ đồ pallet đến giai đoạn chạy thử dưới dạng PDF, bản phác thảo hoặc bảng tính. Tọa độ bị gõ lại, góc xoay phải hỏi qua email, và tấm lót bị quên. Mỗi kích thước thùng mới lại bắt đầu vòng lặp đó.

Điều giúp ích không phải là thêm một giao diện người dùng mà là một định dạng trao đổi rõ ràng: đơn vị rõ ràng, hệ tọa độ cố định, trình tự có tài liệu – và nói thẳng những gì đã được kiểm tra và những gì chưa.

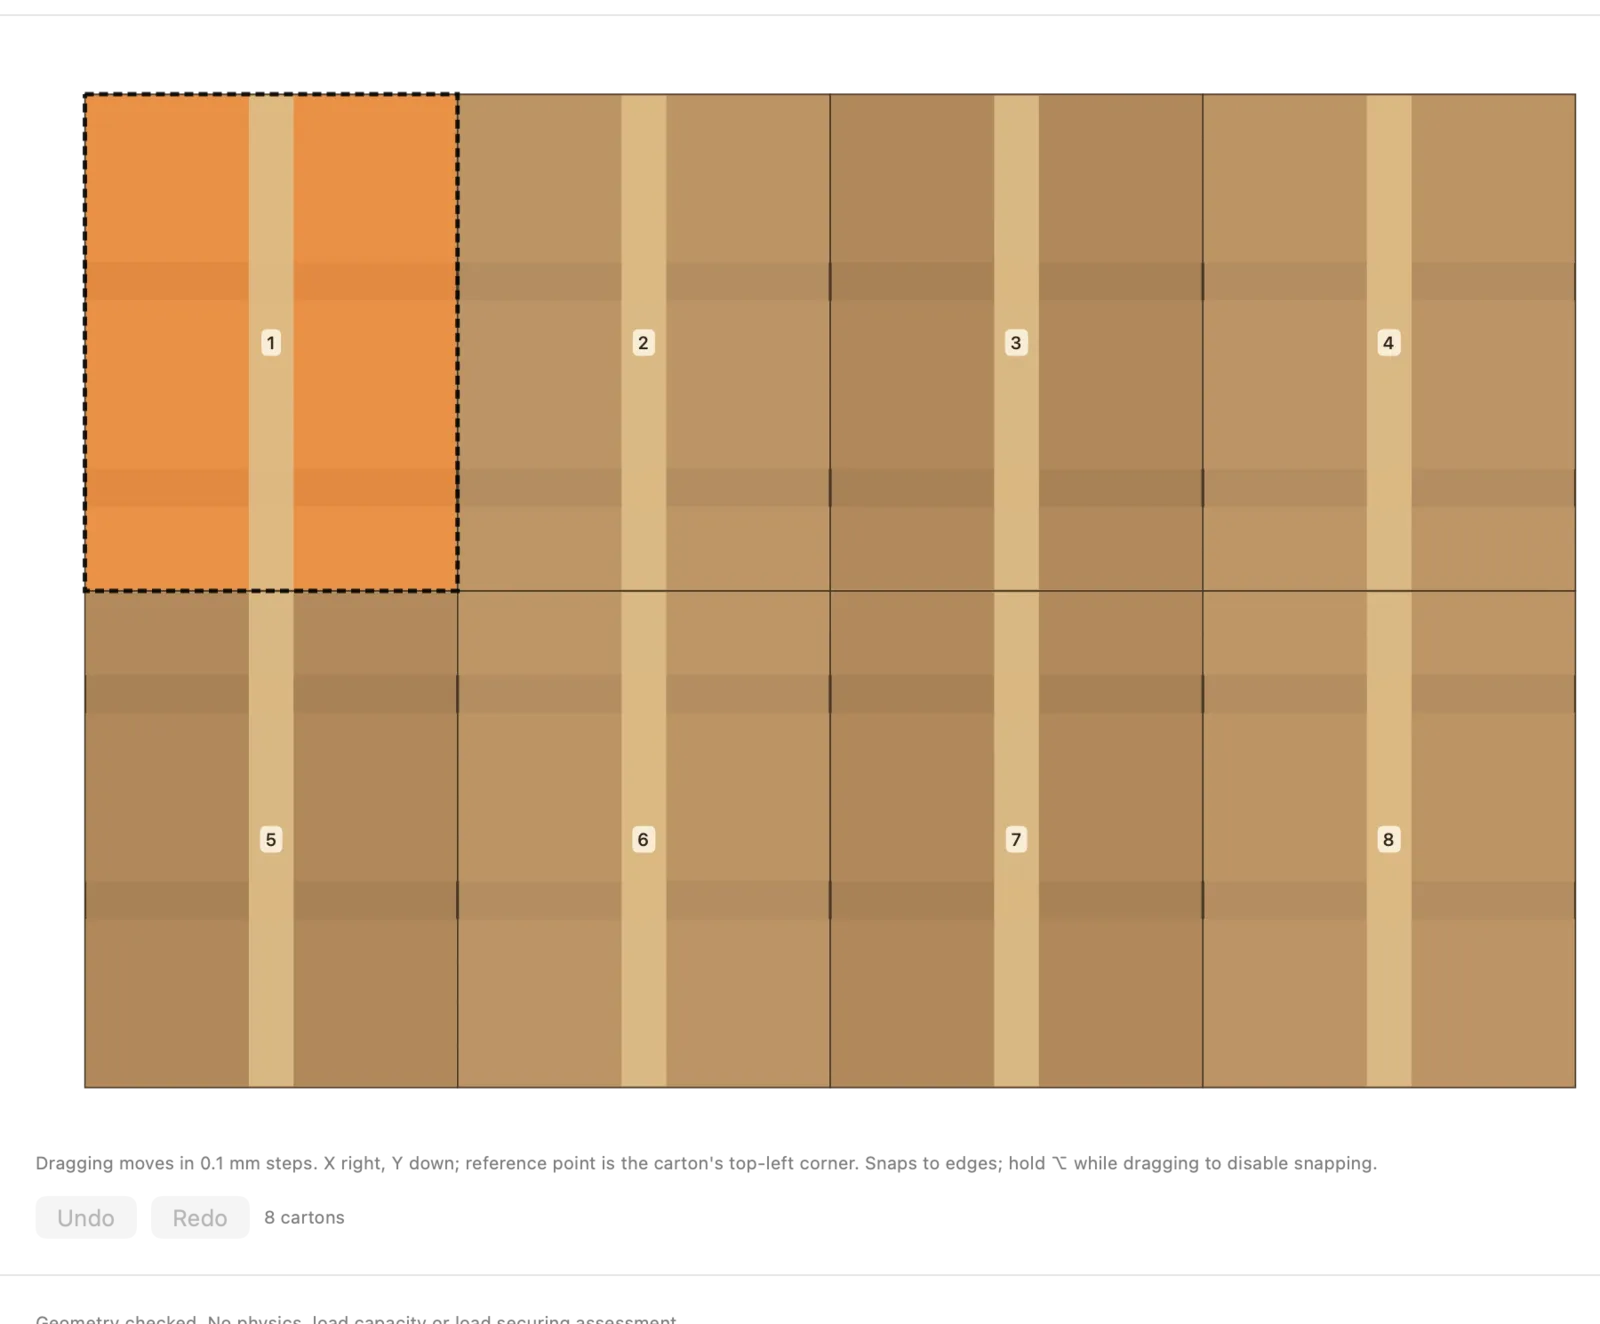
Chỉnh sơ đồ bằng tay
Giao diện JetPallet thực tế.

Quy trình

Cách bạn làm việc với JetPallet.

  1. 1

    Tính sơ đồ

    Nhập kích thước thùng, trọng lượng, pallet và giới hạn chiều cao. JetPallet tìm các sơ đồ lưới, khối, chong chóng, năm khối và phương pháp L và kiểm tra độc lập từng lớp. Trình chỉnh sửa lớp cho phép bạn chỉnh sơ đồ bằng tay.

  2. 2

    Mô tả ô robot

    Trong hộp thoại robot, bạn đặt vị trí pallet, băng cấp, đầu kẹp, phía của robot (trước, sau, trái, phải) và tối đa 20 vật cản dạng hộp song song trục.

  3. 3

    Tạo và kiểm tra trình tự

    JetPallet tính thứ tự đặt và các đoạn đường đi và kiểm tra chúng với vùng làm việc, vật cản và các thùng đã đặt. Nếu một bước không đạt, việc lập kế hoạch dừng với thông báo va chạm thay vì ghi ra tệp không đầy đủ.

  4. 4

    Xuất vào chuỗi công cụ của bạn

    Trình tự dạng JSON hoặc CSV, hình học dạng STEP, COLLADA, OBJ, USDZ, DXF hoặc IGES. Bộ hậu xử lý hoặc phần mềm bộ điều khiển của bạn đọc dữ liệu – việc nghiệm thu cho ô robot thực vẫn thuộc về bạn.

Chi tiết

Chi tiết

01

Trình tự robot dạng JSON có lược đồ

Định dạng trao đổi (phiên bản 1) chứa dự án, lời giải pallet vừa được tính lại, tham số ô robot và trình tự với tư thế TCP cho gắp và đặt. Tọa độ là số nguyên theo đơn vị 0,05 mm, góc tính bằng độ. Cấu trúc tệp có tài liệu; một chương trình chứa tối đa 1.000 thùng.

Ví dụ: 400 × 300 mm trên 1.200 × 800 mm cho 8 thùng mỗi lớp – tám bước gắp-đặt mỗi lớp, theo thứ tự phụ thuộc vào phía của robot.

1200 mm800 mm300 mm300 mm300 mm300 mm400 mm400 mm
Bản vẽ lớp: thùng 400 × 300 mm trên 1200 × 800 mm – 8 thùng mỗi lớp. Được vẽ bởi công cụ tính web của trang này.

02

Bảng bước CSV cho danh sách gắp-đặt

Cho bộ điều khiển đọc bảng: mỗi thùng một dòng với bước, lớp, số thùng, vị trí gắp và đặt theo milimet và góc xoay. Milimet dùng dấu chấm thập phân bất kể cài đặt ngôn ngữ, UTF-8 không BOM, kết thúc dòng CRLF.

03

Gắp nhiều thùng và tấm lót

Một lần gắp có thể lấy 2 đến 24 thùng thành một khối liền, giới hạn bởi chiều dài đầu kẹp, chiều rộng đầu kẹp và tổng tải tối đa. Nếu một khối không qua kiểm tra, nó được tách thành các lần gắp đơn. Tấm lót xuất hiện trong trình tự với vị trí của nó và bước mà trước đó nó được đặt.

04

Chỉnh sơ đồ bằng tay

Khi ô robot cần một cách sắp xếp cụ thể – lối tiếp cận của đầu kẹp, vị trí nhãn – bạn di chuyển và xoay thùng trong trình chỉnh sửa lớp. JetPallet kiểm tra lại lớp đã chỉnh trước khi bạn xuất.

05

Hình học 3D cho mô phỏng và bố trí

Xuất pallet đã xếp hàng dạng STEP (AP214), COLLADA, OBJ kèm MTL, USDZ, DXF (một layer cho mỗi lớp pallet) và IGES, gồm lớp thực tế, phần nhô ra và tấm lót. Trong STEP và COLLADA, pallet là một khối bao theo kích thước mặt pallet; OBJ, USDZ và IGES thể hiện các tấm ván pallet dạng sơ đồ từ chế độ xem 3D.

06

Tự động hóa với Phím tắt và AppleScript

Ứng dụng có bốn tác vụ Phím tắt – tính pallet, mở dự án, tạo báo cáo PDF, lập kế hoạch đơn hàng ERP – cùng các lệnh AppleScript, chẳng hạn để tính một pallet. Đơn hàng từ ERP hoặc WMS được trao đổi dạng JSON: bạn nhập chúng trong ứng dụng qua menu hoặc chuyển cho một phím tắt. Có câu hỏi về quy trình của bạn? Hãy viết cho chúng tôi qua trang liên hệ.

Câu hỏi

Câu hỏi thường gặp.

JetPallet có tạo chương trình robot chạy ngay được không?

Không. JetPallet cung cấp trình tự Descartes đã kiểm tra dạng JSON hoặc CSV. Bộ hậu xử lý hoặc phần mềm bộ điều khiển của bạn chuyển nó thành chương trình cho bộ điều khiển robot cụ thể. Không có trình điều khiển riêng theo hãng.

Tọa độ dùng đơn vị gì?

Trong trình tự JSON, chúng là số nguyên theo đơn vị 0,05 mm, nên chia cho 20 để được milimet. Bảng bước CSV dùng trực tiếp milimet, với dấu chấm thập phân.

Tôi có thể tự động hóa JetPallet không?

Trong ứng dụng thì có: Phím tắt với bốn tác vụ (tính pallet, mở dự án, tạo báo cáo PDF, lập kế hoạch đơn hàng ERP) và AppleScript với ba lệnh (tính pallet, xuất báo cáo, lập kế hoạch đơn hàng ERP). Với các tệp như báo cáo PDF hoặc kết quả ERP, Phím tắt là cách được khuyên dùng. Bản thân trình tự robot được tạo trong ứng dụng.

JetPallet có chạy trên máy tính của ô robot không?

JetPallet là ứng dụng Mac cho macOS 15 trở lên. Các tệp xuất là văn bản và định dạng tiêu chuẩn mà bạn xử lý được trên mọi hệ thống.

Thử với kích thước thùng của bạn

Tính một sơ đồ, mô tả ô robot của bạn và xem trình tự trước khi viết một dòng mã bộ điều khiển. JetPallet miễn phí 14 ngày, sau đó 99 USD mỗi năm.

Dùng thử miễn phí

Miễn phí 14 ngày · sau đó 99 USD/năm

Dùng thử miễn phíMiễn phí 14 ngày99 USD/năm